El meu TFM: reconstrucció de cascades atmosfèriques extenses detectades a l'observatori HAWC
El meu treball de fi de màster en Intel·ligència Artificial (UNIR, 2024): un model basat en una xarxa neuronal convolucional per predir la posició del nucli de les cascades atmosfèriques extenses que generen els raigs còsmics a l'observatori HAWC.
Descarregar la memòria completa80 pàgines · 5,8 MB · en castellàResum
Els raigs còsmics, partícules d'alta energia procedents de l'espai, impacten a l'atmosfera terrestre i hi creen cascades atmosfèriques extenses, que s'expandeixen lateralment i verticalment i que detecten observatoris especialitzats. HAWC, al vessant del volcà Sierra Negra (Mèxic), les detecta amb detectors Txerenkov d'aigua. La majoria dels algorismes de l'observatori estan optimitzats per a raigs gamma, de manera que no són òptims per estudiar raigs còsmics. Aquest treball proposa utilitzar la intel·ligència artificial per crear un model adaptat específicament als raigs còsmics, que aporti una de les variables imprescindibles per reconstruir les cascades: la predicció de la posició del seu nucli.
Resultats principals
01
Context
Raigs còsmics i cascades atmosfèriques
Un raig còsmic primari és una partícula subatòmica que arriba de l'espai a una velocitat propera a la de la llum. Quan xoca amb un nucli de l'atmosfera desencadena una cascada de reaccions: una pluja de partícules secundàries que s'eixampla en vertical i en lateral fins a arribar a terra. El punt on l'eix d'aquesta pluja toca a terra és el nucli de la cascada.
Com les veu l'observatori HAWC
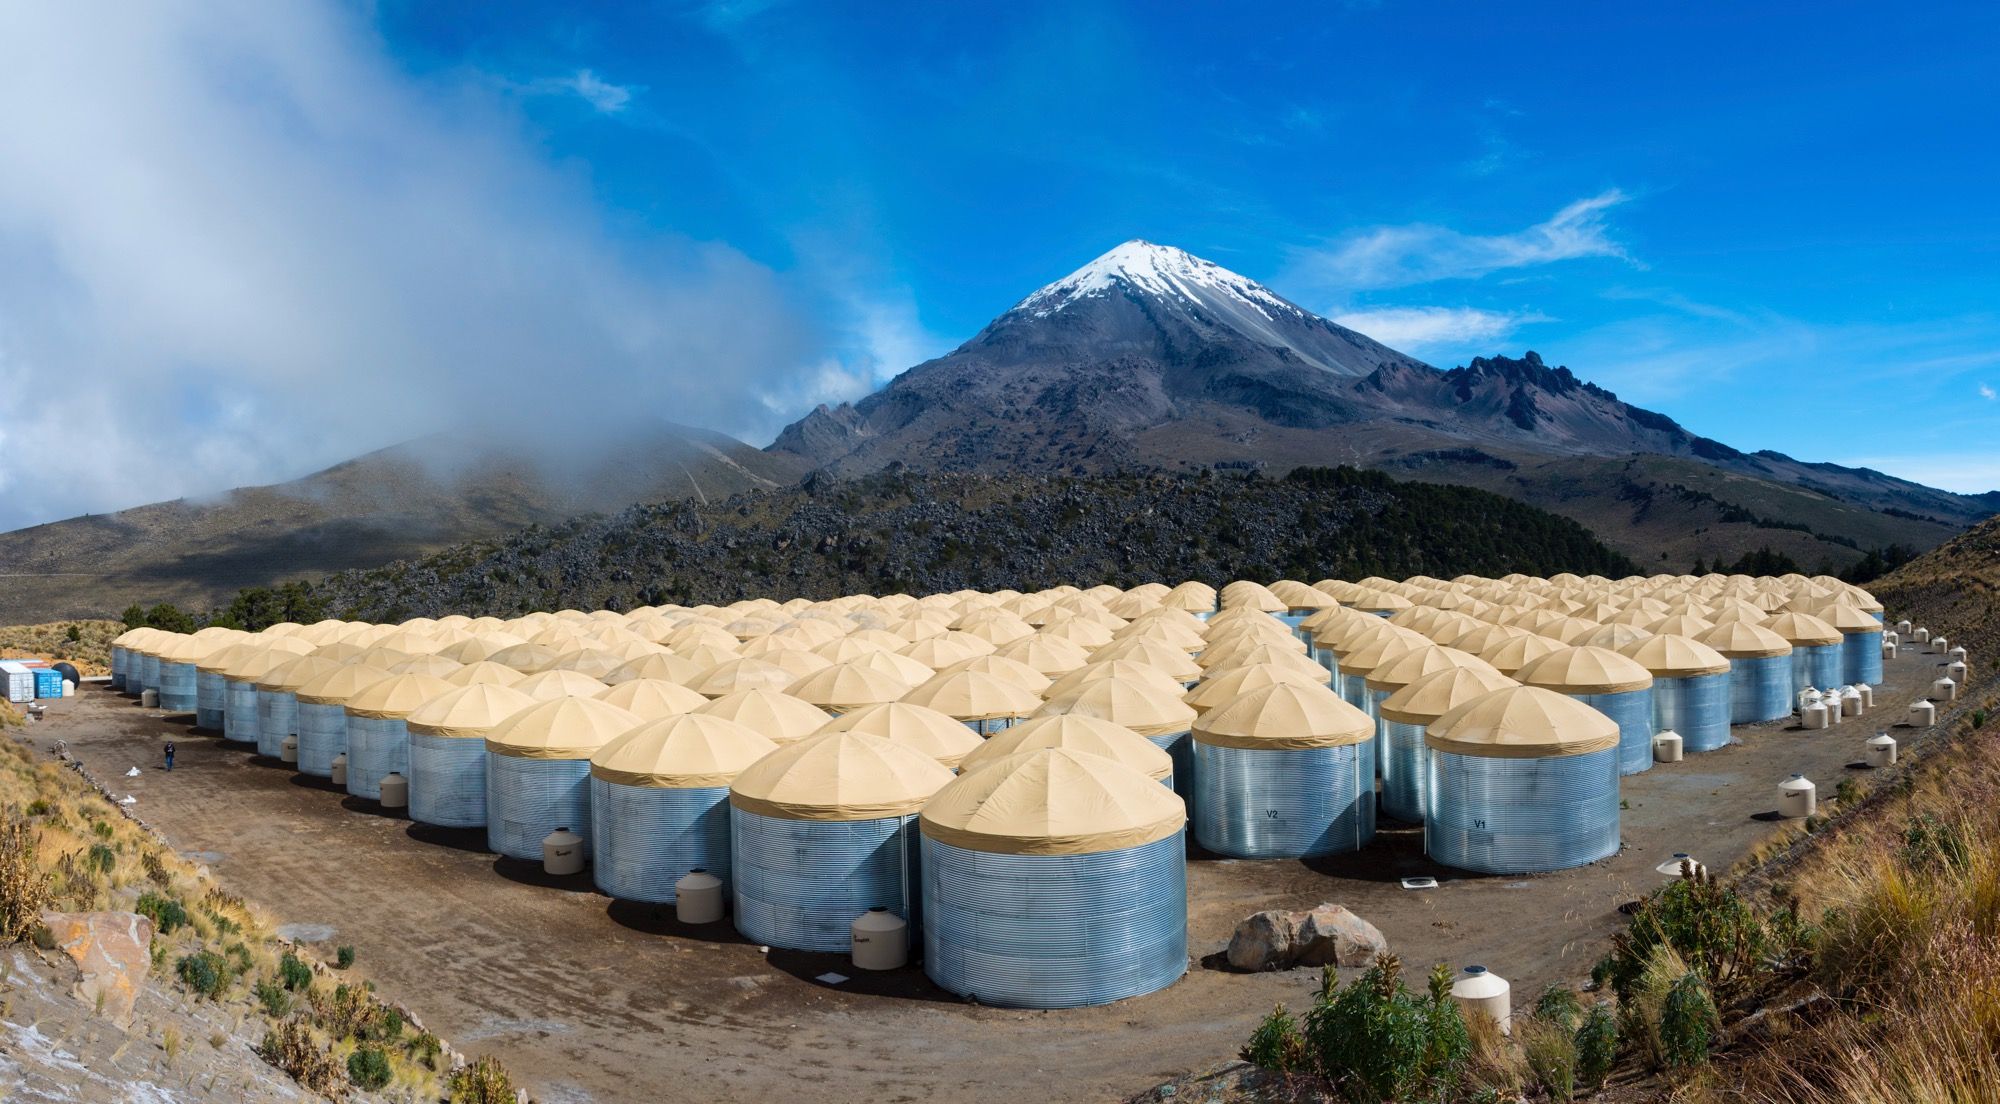
HAWC (High Altitude Water Cherenkov) és al vessant del volcà Sierra Negra, a Puebla (Mèxic). No veu les partícules directament: veu la llum que emeten quan travessen l'aigua dels seus tancs. Quan una partícula carregada viatja per un medi més de pressa que la llum en aquest medi, emet un con de llum: és l'efecte Txerenkov.
| Altitud | 4.100 m |
|---|---|
| Detectors | 300 tancs en graella |
| Superfície | ~22.000 m² |
| Tanc | 7,3 m × 4,5 m d'acer |
| Aigua | 180.000 l ultrapura |
| Sensors | 4 PMT per tanc, a ~4 m |
El problema
Localitzar el nucli és el primer pas de la reconstrucció: en depenen l'energia i la direcció del primari, i amb elles la mesura de l'espectre dels raigs còsmics. Però HAWC està optimitzat per a raigs gamma, la seva línia principal de recerca. Les cascades de raigs còsmics són diferents: els sensors lluny del nucli poden registrar subcascades, cosa que no passa amb els gamma.
El resultat és un error sistemàtic. Amb l'algorisme actual, el nucli de les cascades de raigs còsmics surt desplaçat de mitjana 94,6 m en X i 262,3 m en Y. A més, moltes cascades cauen en part fora de l'àrea dels tancs, i tot i així cal estimar on és el seu nucli.
02
Mètode
Dades
Per entrenar cal saber on va caure de debò el nucli, i les dades reals no ho diuen. Per això el model aprèn amb esdeveniments simulats pel programari del mateix observatori, desats en fitxers XCDF. Les posicions dels tancs i dels seus sensors surten del fitxer survey.xml d'HAWC.
Abans d'entrar a l'entrenament, cada esdeveniment passa un filtre: reconstrucció, angle i nucli vàlids (status = 0), més de 75 impactes i una proporció d'impactes sobre canals disponibles superior a 0,22. El conjunt final té 4 milions d'esdeveniments, amb angles entre 0 i 0,60 rad i entre 0 i 1.200 impactes.
De l'esdeveniment a una imatge
Els tancs estan disposats en forma de graella i cadascun conté 4 sensors PMT, de manera que la informació de cada esdeveniment es pot representar de manera semblant a una imatge. Cada tanc ocupa una submatriu de 2 × 2 dins d'una matriu de 40 × 30, i els diferents valors de cada PMT es desen en capes separades, igual que les imatges RGB desen cada color en una capa.
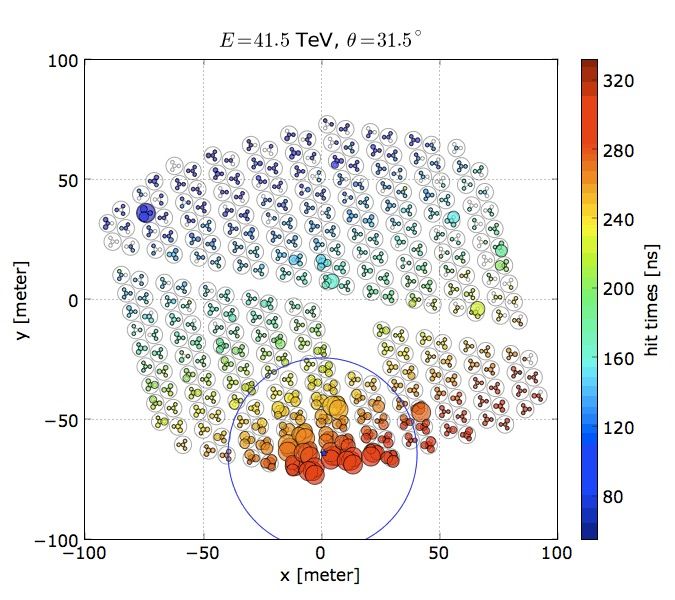
Les quatre capes són l'energia, l'angle zenital de la cascada (el mateix per a tot l'esdeveniment) i la posició X i Y de cada sensor respecte al centre de l'observatori. Només les cel·les amb un impacte porten valors. Construir el conjunt costa O(n × m), amb n esdeveniments i m impactes per esdeveniment: la posició de cada impacte a la matriu es calcula en O(1).
Arquitectura
L'objectiu és predir valors espacials, les coordenades d'una posició en un pla, i l'entrada representa valors en aquest mateix pla. Per això es va triar una xarxa neuronal convolucional: combina capes Conv2D amb MaxPooling, seguides d'una capa densa que prediu les coordenades mitjançant regressió lineal.
| Capa | Configuració | Per a què |
|---|---|---|
| Conv2D | 128 filtres 3 × 3 · Leaky ReLU | Detecta patrons espacials |
| MaxPooling2D | 2 × 2 | Redueix la dimensionalitat mantenint el més rellevant |
| Conv2D | 256 filtres 3 × 3 · Leaky ReLU | Detecta patrons espacials |
| MaxPooling2D | 2 × 2 | — |
| Conv2D | 256 filtres 3 × 3 · Leaky ReLU | — |
| Flatten + Dense | 256 neurones · Leaky ReLU | Converteix els mapes en un vector i el processa |
| Dense | 2 · lineal | Prediu les coordenades (x, y) per regressió lineal |
Leaky ReLU, a diferència de ReLU, no converteix els valors negatius en zero: els escala per un factor petit. Així evita l'esvaïment del gradient, una cosa important quan les dades d'entrada contenen valors negatius rellevants.
Entrenament
El model es va entrenar durant 30 èpoques, seguint la pèrdua i l'error absolut mitjà (MAE). En entrenament, totes dues baixen de manera constant. En validació, s'estanquen aviat i oscil·len.
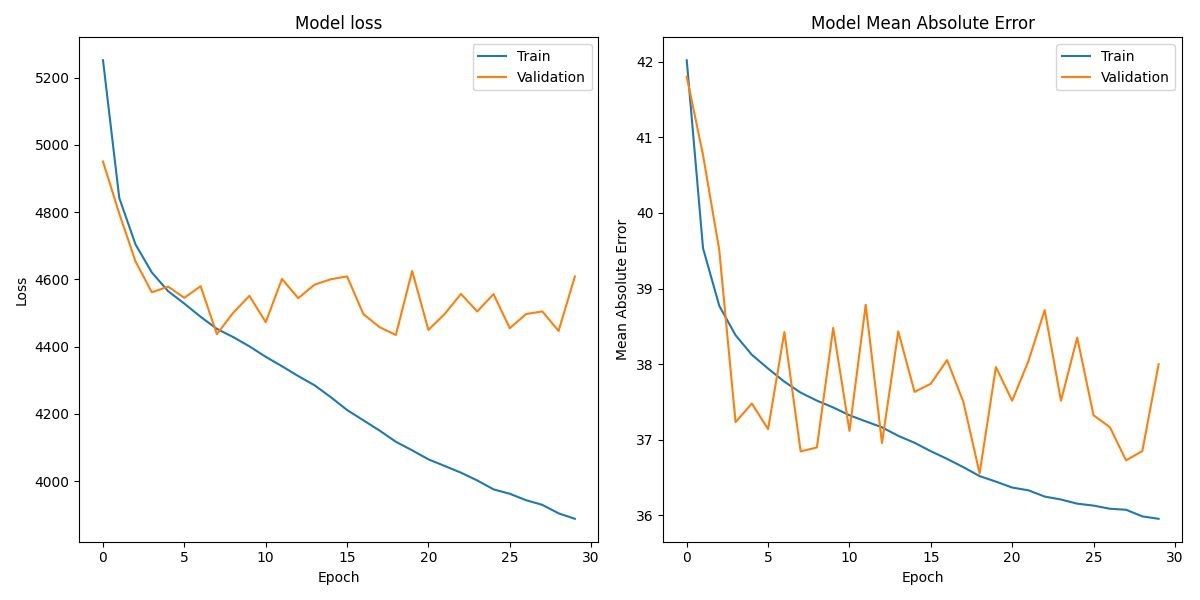
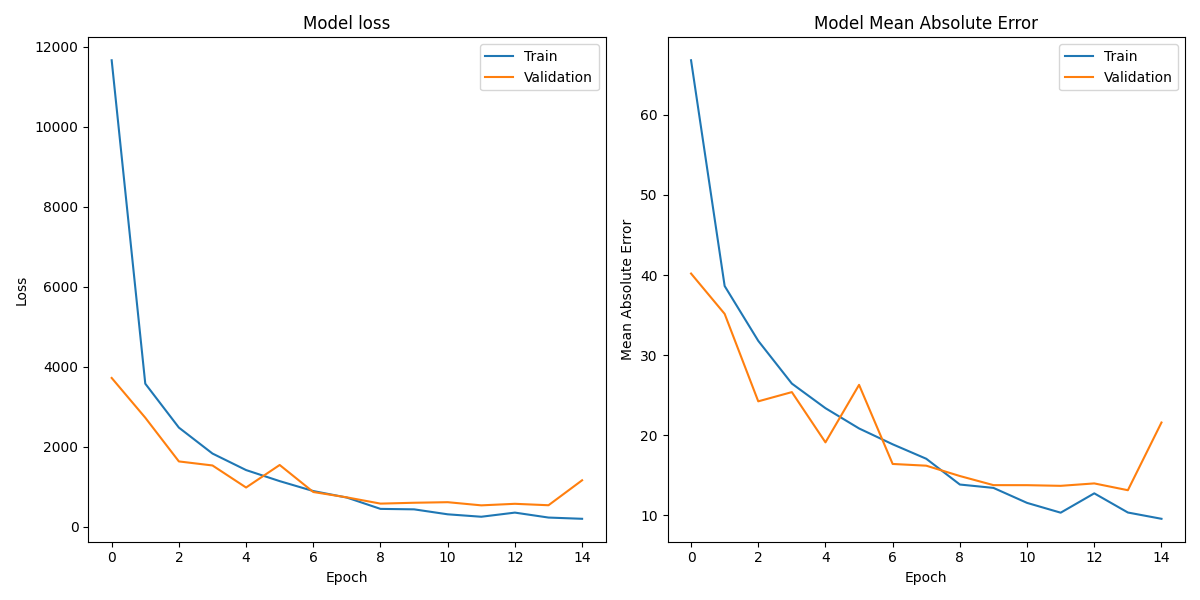
Per validar aquesta hipòtesi vaig repetir l'entrenament amb 1.000 esdeveniments semblants: angles entre 0,45 i 0,50 rad i entre 600 i 800 impactes. Amb dades homogènies, les mètriques de validació es comporten de manera molt més semblant a les d'entrenament, i les d'entrenament són significativament millors. La memòria atribueix l'estancament a l'alta variabilitat de les dades: un esdeveniment pot ser molt diferent d'un altre per la seva posició a l'observatori, l'energia de cada impacte o la seva inclinació.
03
Resultats
Encerta la distància al centre?
Per comparar d'un cop d'ull la predicció amb el valor real es fa servir la distància del nucli al centre de l'observatori, r = √(x² + y²). Si el model fos perfecte, tots els esdeveniments caurien sobre la diagonal y = x.
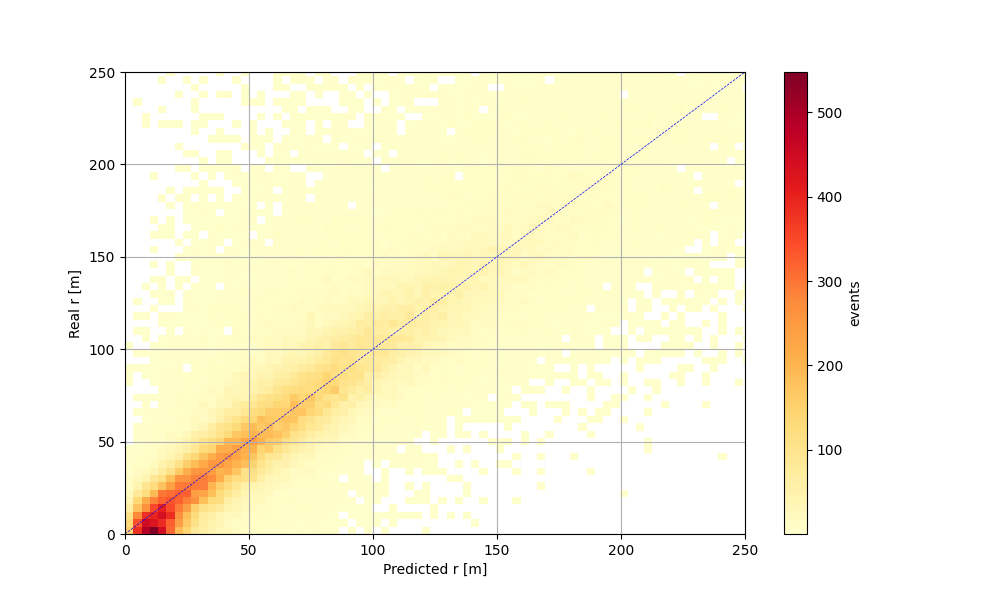
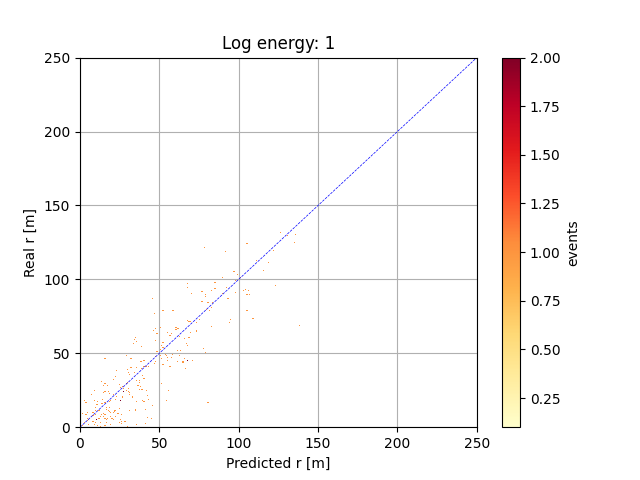
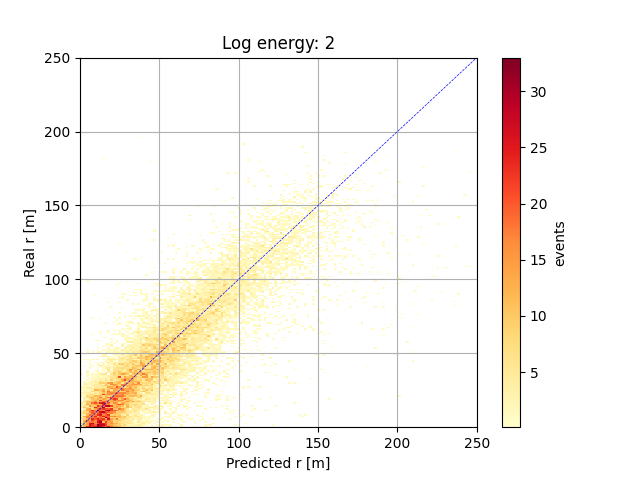
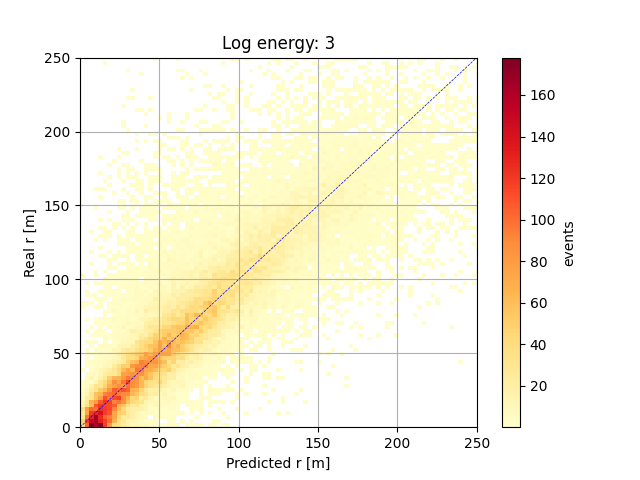
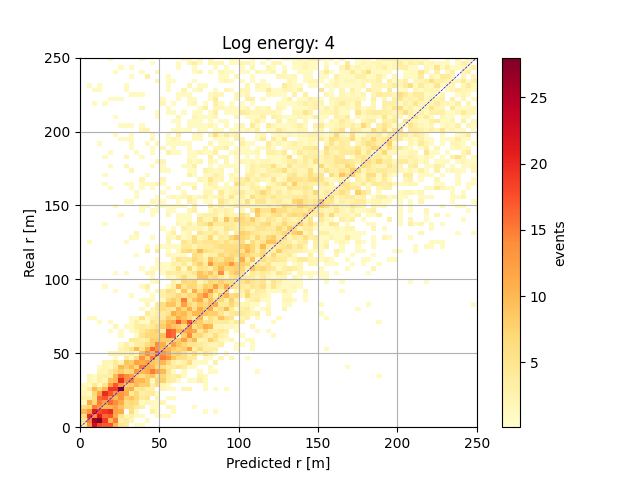
La majoria dels esdeveniments es concentren sobre la diagonal, sobretot a prop del centre. La dispersió creix amb la distància i amb l'energia: com més lluny cau el nucli, menys informació arriba als tancs.
Precisió: la dispersió de l'error
Per a cada esdeveniment es resta la coordenada real de la predita i s'ajusta una gaussiana a aquestes diferències. La seva amplada, σ, mesura la precisió: com més baixa, millor.
| log E | σ X HAWC | σ X xarxa | Millora | σ Y HAWC | σ Y xarxa | Millora |
|---|---|---|---|---|---|---|
| Tots | 61,1 | 37,7 | −38 % | 62,5 | 38,5 | −38 % |
| 1–2 | 69,3 | 17,6 | −75 % | 68,0 | 17,9 | −74 % |
| 2–3 | 48,5 | 19,8 | −59 % | 50,9 | 18,7 | −63 % |
| 3–4 | 52,6 | 28,5 | −46 % | 53,7 | 29,0 | −46 % |
| 4–5 | 101,3 | 72,5 | −28 % | 102,4 | 75,5 | −26 % |
σ en metres. Taula 6 de la memòria; la millora és (1 − σ xarxa / σ HAWC).
Biaix: on se centra l'error
La mitjana d'aquestes diferències diu si el model s'equivoca sempre cap al mateix costat. Aquí hi ha la diferència més clara entre els dos mètodes.
L'algorisme d'HAWC desplaça el nucli uns 93 m en X i uns 262 m en Y en tots els nivells d'energia. La xarxa queda centrada en zero: entre −3,4 i 0,3 m en tots els casos excepte la X de les energies més altes (−12,4 m).
04
Conclusions
- Objectiu. Optimitzar la predicció de les coordenades del nucli de les cascades atmosfèriques extenses detectades a l'observatori HAWC.
- Metodologia. Una xarxa neuronal convolucional que, sense tenir imatges dels esdeveniments, n'organitza les dades en matrius anàlogues a la disposició geogràfica dels sensors, amb els paràmetres de cada detector en capes, com en les imatges en color.
- Resultats. El model prediu les coordenades amb més precisió que el model actual d'HAWC, amb una reducció significativa de l'error, especialment en els esdeveniments amb un logaritme d'energia inferior a 4. El model d'HAWC mostra errors més grans en tots els nivells d'energia.
- Conclusió. La xarxa neuronal convolucional supera el model d'HAWC en precisió, validat amb histogrames i comparacions visuals.
Treball futur
Dues línies: entrenar amb més recursos i més esdeveniments, i entrenar diversos models especialitzats en esdeveniments semblants (per angle d'arribada, energia i nombre d'impactes), triant en la predicció el més adequat per a cada cas.
Llegeix la memòria completa
Les 80 pàgines inclouen el context de l'astronomia d'altes energies i de l'aprenentatge automàtic, els requisits i el disseny de l'eina, l'avaluació completa i els histogrames per energia dels apèndixs.
Descarregar el PDF (5,8 MB, en castellà) ↓Fitxa tècnica i com citar-lo
Stack: Python 3, TensorFlow/Keras, scikit-learn, XCDF, Matplotlib.
Com citar-lo: Galán Triguero, D. (2024). Reconstrucción de cascadas atmosféricas extendidas detectadas en observatorio HAWC [Treball de fi de màster, Máster Universitario en Inteligencia Artificial]. Universidad Internacional de La Rioja.
Si en vols parlar, escriu-me.